Yükleniyor...
2026 / 2027 SEZONU

Geliştirme Günlüğü

Deep Dive Dynamics'in tasarımdan üretime, yazılımdan havuz testlerine uzanan geliştirme sürecinin perde arkası.

01

Tasarım & Sistem Mimarisi

Görev: Araç gereksinimlerini belirlemek, mekanik-elektronik-yazılım mimarisini oluşturmak ve sezon geliştirme planını netleştirmek.
TAKIM & PLANLAMA

Yeni Sezon, Yeni Hedefler

Deep Dive Dynamics · 2026/2027

Yeni sezon çalışmalarına yarışma görevlerinin analizi, mevcut aracın yeteneklerinin değerlendirilmesi ve geliştirilmesi gereken alt sistemlerin belirlenmesiyle başladık. RoboSub görevleri için mekanik, elektronik ve yazılım ekiplerinin ortak çalışacağı bir geliştirme yol haritası oluşturduk.
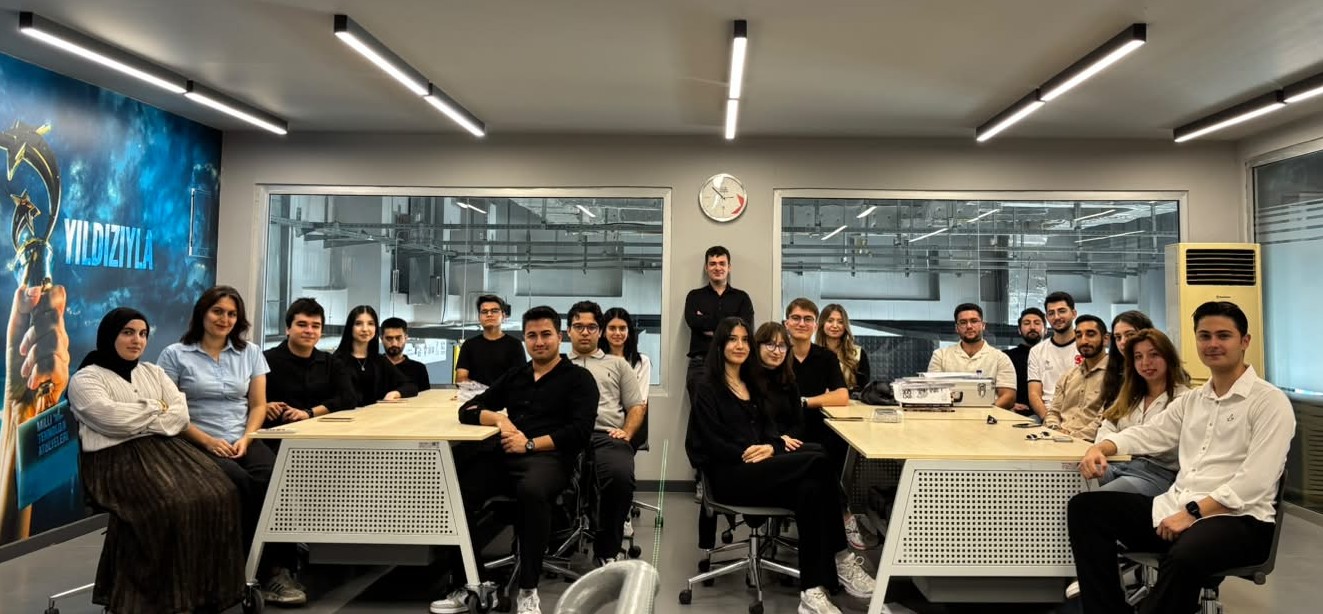
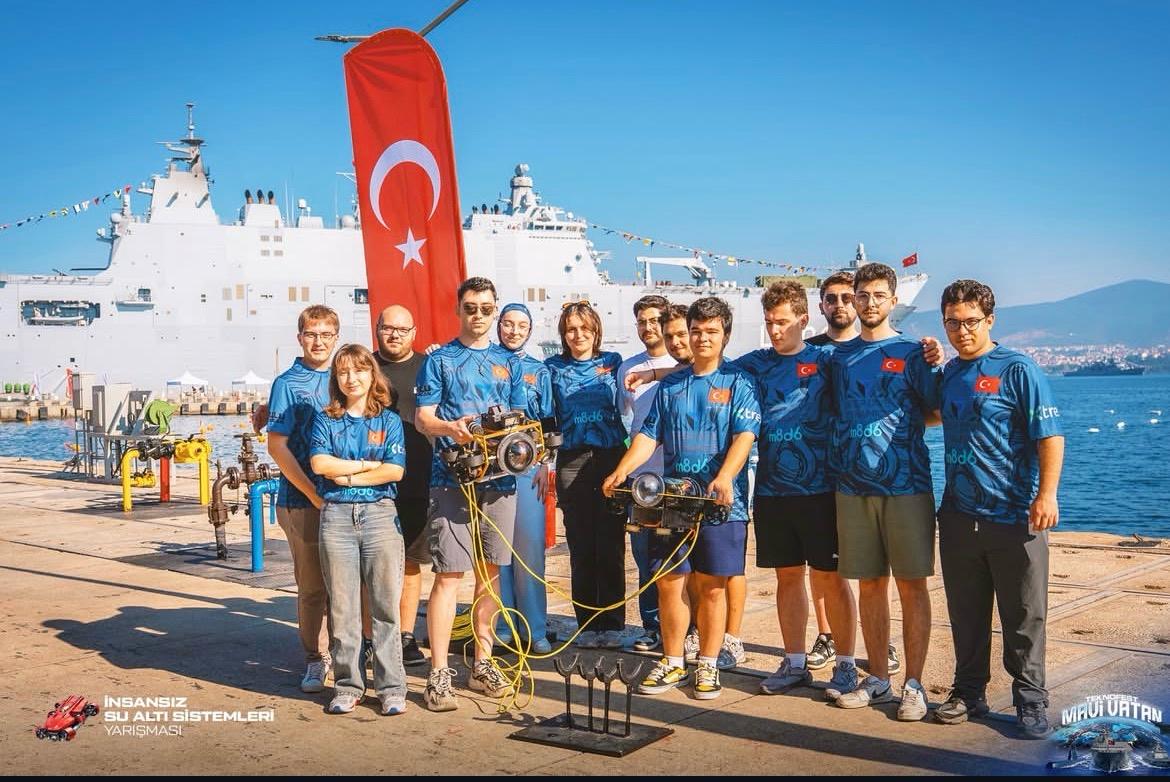
Deep Dive Dynamics takım çalışması 1
Deep Dive Dynamics takım çalışması 2
Deep Dive Dynamics takım çalışması 3
MEKANİK TASARIM

Araç Yerleşimi ve Modüler Tasarım

Mekanik Birimi · 2026/2027

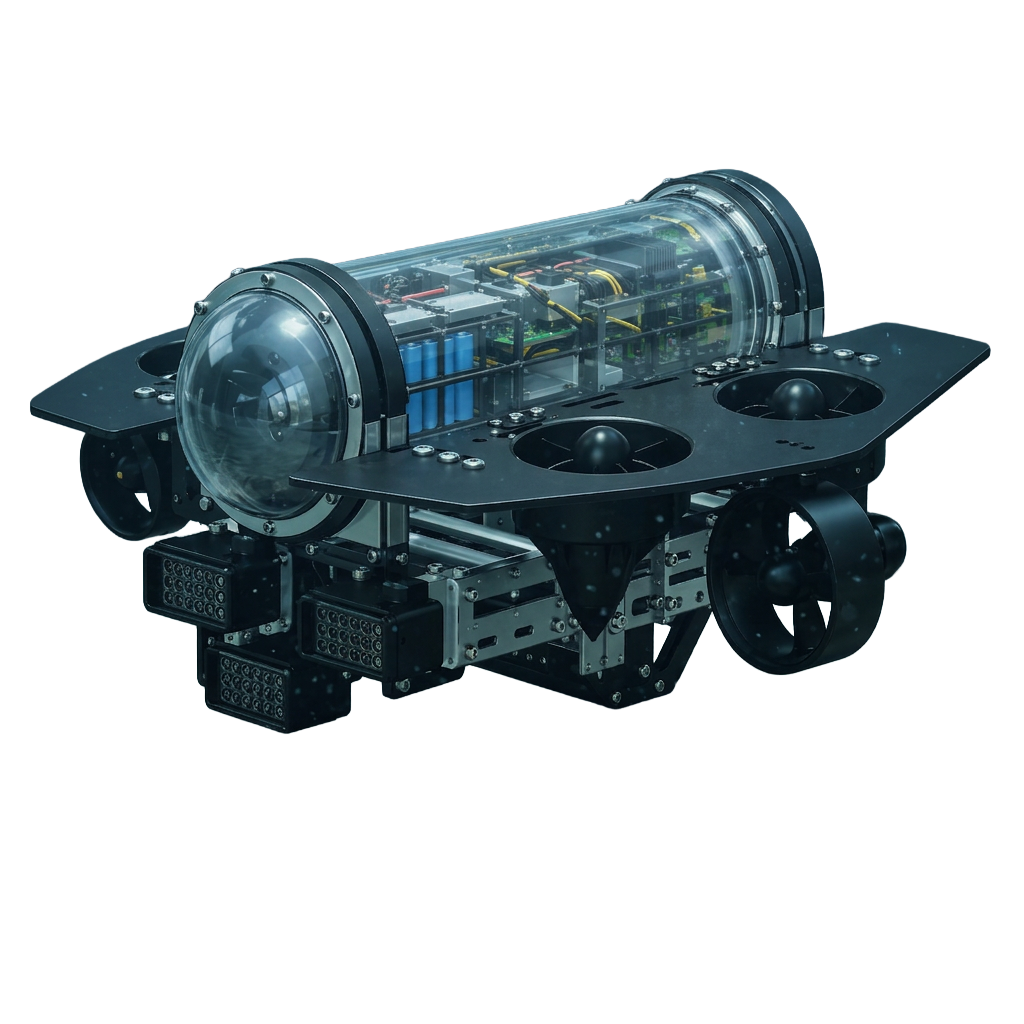
Yeni görev gereksinimleri doğrultusunda şasi, basınç tüpleri, motor yerleşimleri ve görev mekanizmalarının araç üzerindeki konumları yeniden değerlendirildi. Amaç; bakım kolaylığı, dengeli ağırlık dağılımı ve görev mekanizmalarının hızlı değiştirilebildiği modüler bir platform oluşturmak.

AUV mekanik tasarım renderı
02

Alt Sistem Geliştirme

Görev: Sensör, güç, kontrol, görüntü işleme ve görev mekanizmalarını bağımsız olarak geliştirip doğrulamak.
ELEKTRONİK

Güç ve Sensör Mimarisi

Elektronik Birimi · 2026/2027

Ana işlemci, Pixhawk, derinlik ve mesafe sensörleri, kamera, ESC'ler ve güç dağıtım sistemi tek bir mimaride toplandı. Haberleşme hatları ile güç bağlantıları sadeleştirilerek bakım ve hata tespiti kolaylaştırıldı.

Elektronik geliştirme fotoğrafı
YAZILIM & OTONOMİ

PID Kontrol ve Otonom Görev Altyapısı

Yazılım Birimi · 2026/2027

Derinlik, pitch, roll ve yaw kontrolü için PID tabanlı hareket kontrol altyapısı geliştirildi. Görüntü işleme, sensör verileri ve görev durum makineleri aynı karar yapısında birleştirilerek aracın görevleri insan müdahalesi olmadan tamamlaması hedeflendi.

Yazılım geliştirme / arayüz görüntüsü
GÖRÜNTÜ İŞLEME

Görev Nesnelerinin Algılanması

Yazılım Birimi · 2026/2027

Kapı, slalom engelleri ve torpido hedeflerinin kameradan tespit edilmesi için görüntü işleme algoritmaları geliştiriyoruz. Algılanan hedefin görüntü merkezine göre konumu, aracın hizalanma ve yaklaşma komutlarının üretilmesinde kullanılıyor.

Görüntü işleme test çıktısı
03

Entegrasyon & Havuz Testleri

Görev: Alt sistemleri tek araç üzerinde birleştirmek, gerçek sualtı koşullarında test etmek ve görev performansını iteratif olarak iyileştirmek.
SİSTEM ENTEGRASYONU

Araç İlk Kez Tam Sistem Olarak Çalışıyor

Deep Dive Dynamics · 2026/2027

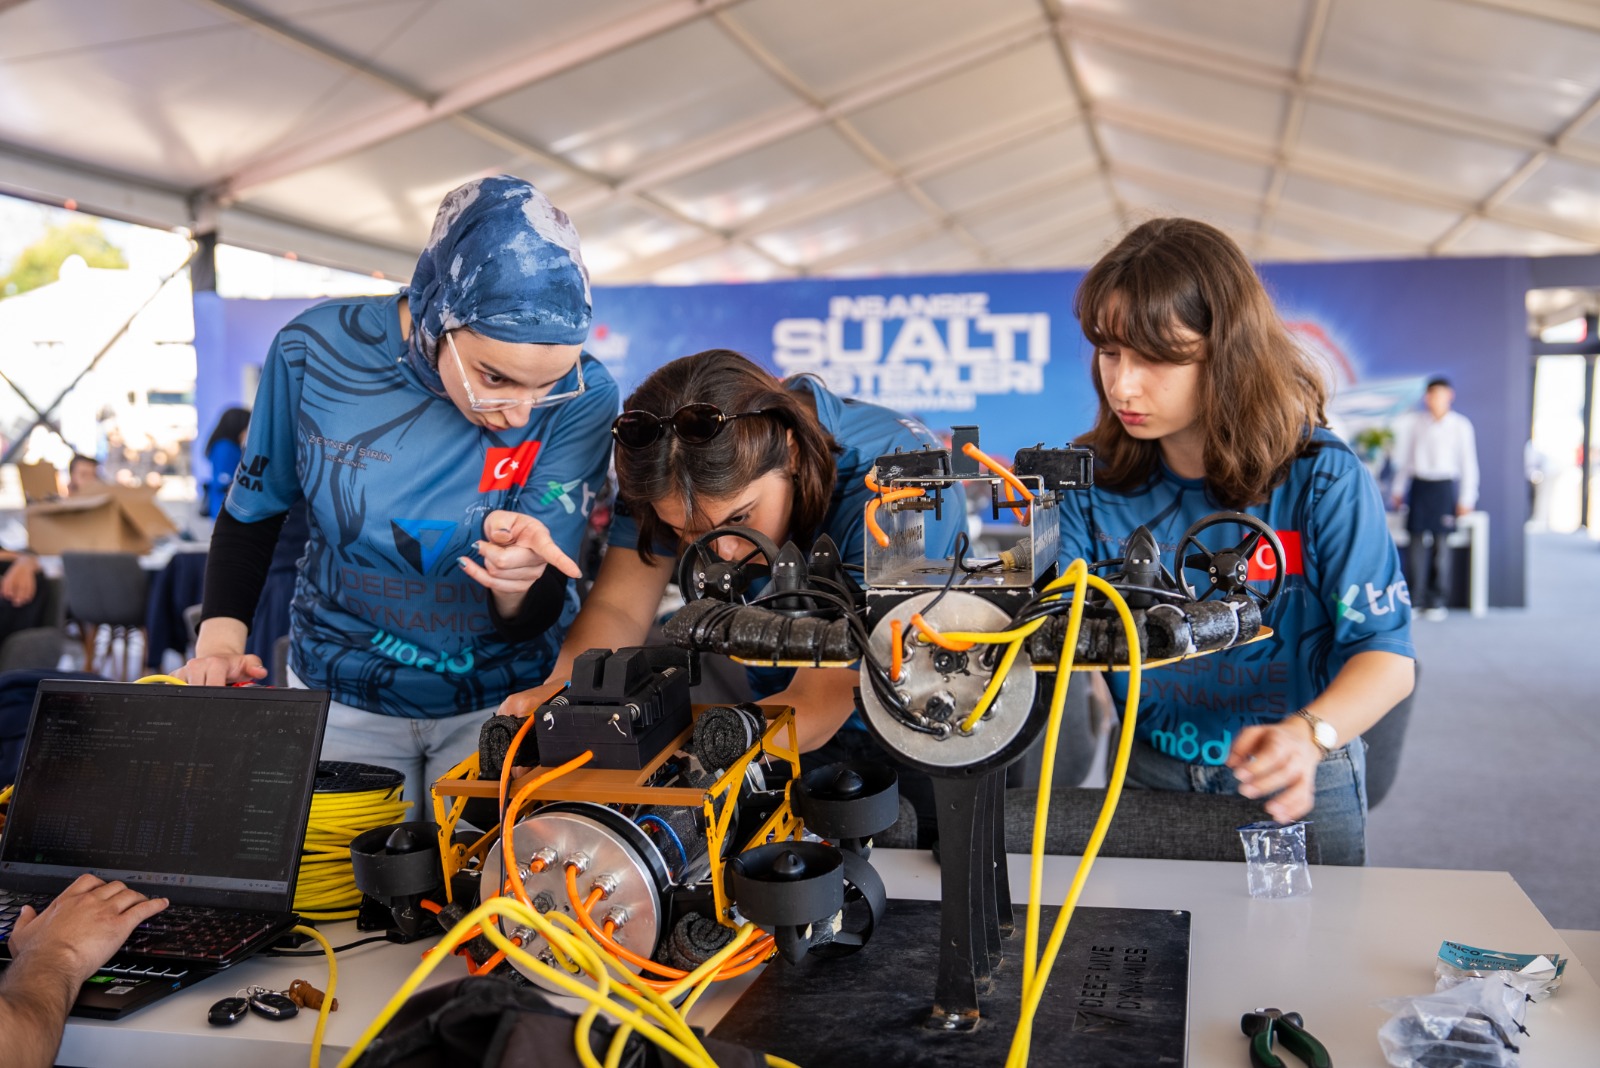
Mekanik, elektronik ve yazılım alt sistemleri aynı araç üzerinde birleştirilerek haberleşme, güç dağıtımı, sensör verisi ve motor kontrol zinciri uçtan uca doğrulandı. Bu aşama, havuz testlerine geçmeden önce sistem seviyesindeki kritik hataların görülmesini sağlıyor.

AUV sistem entegrasyonu
HAVUZ TESTİ

PID Ayarları ve Manevra Testleri

Test Ekibi · 2026/2027

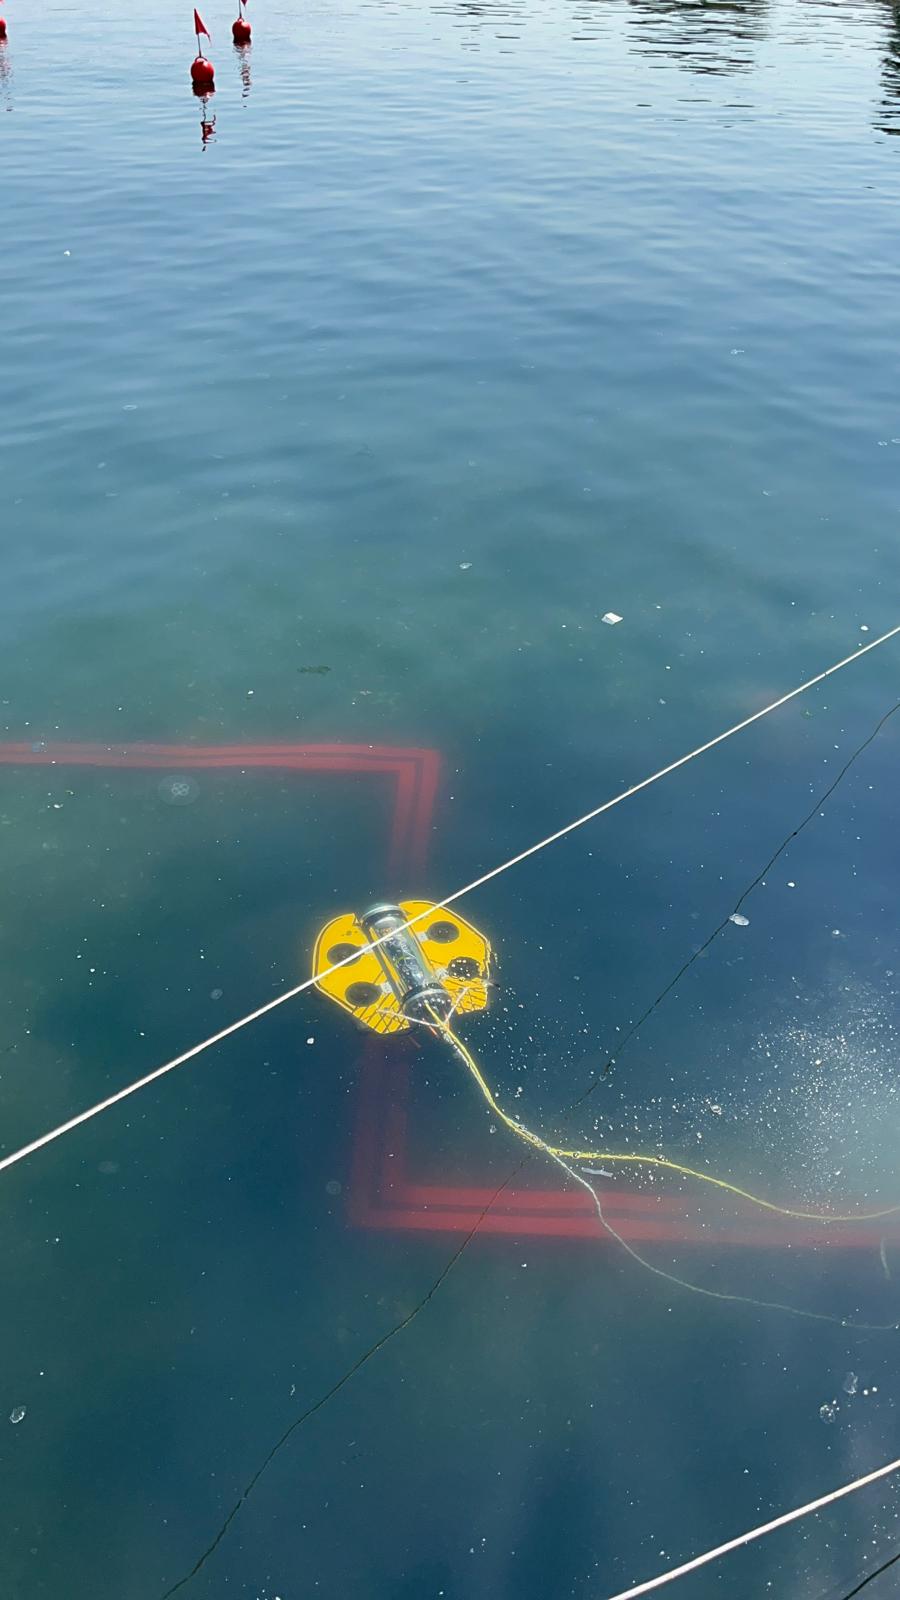
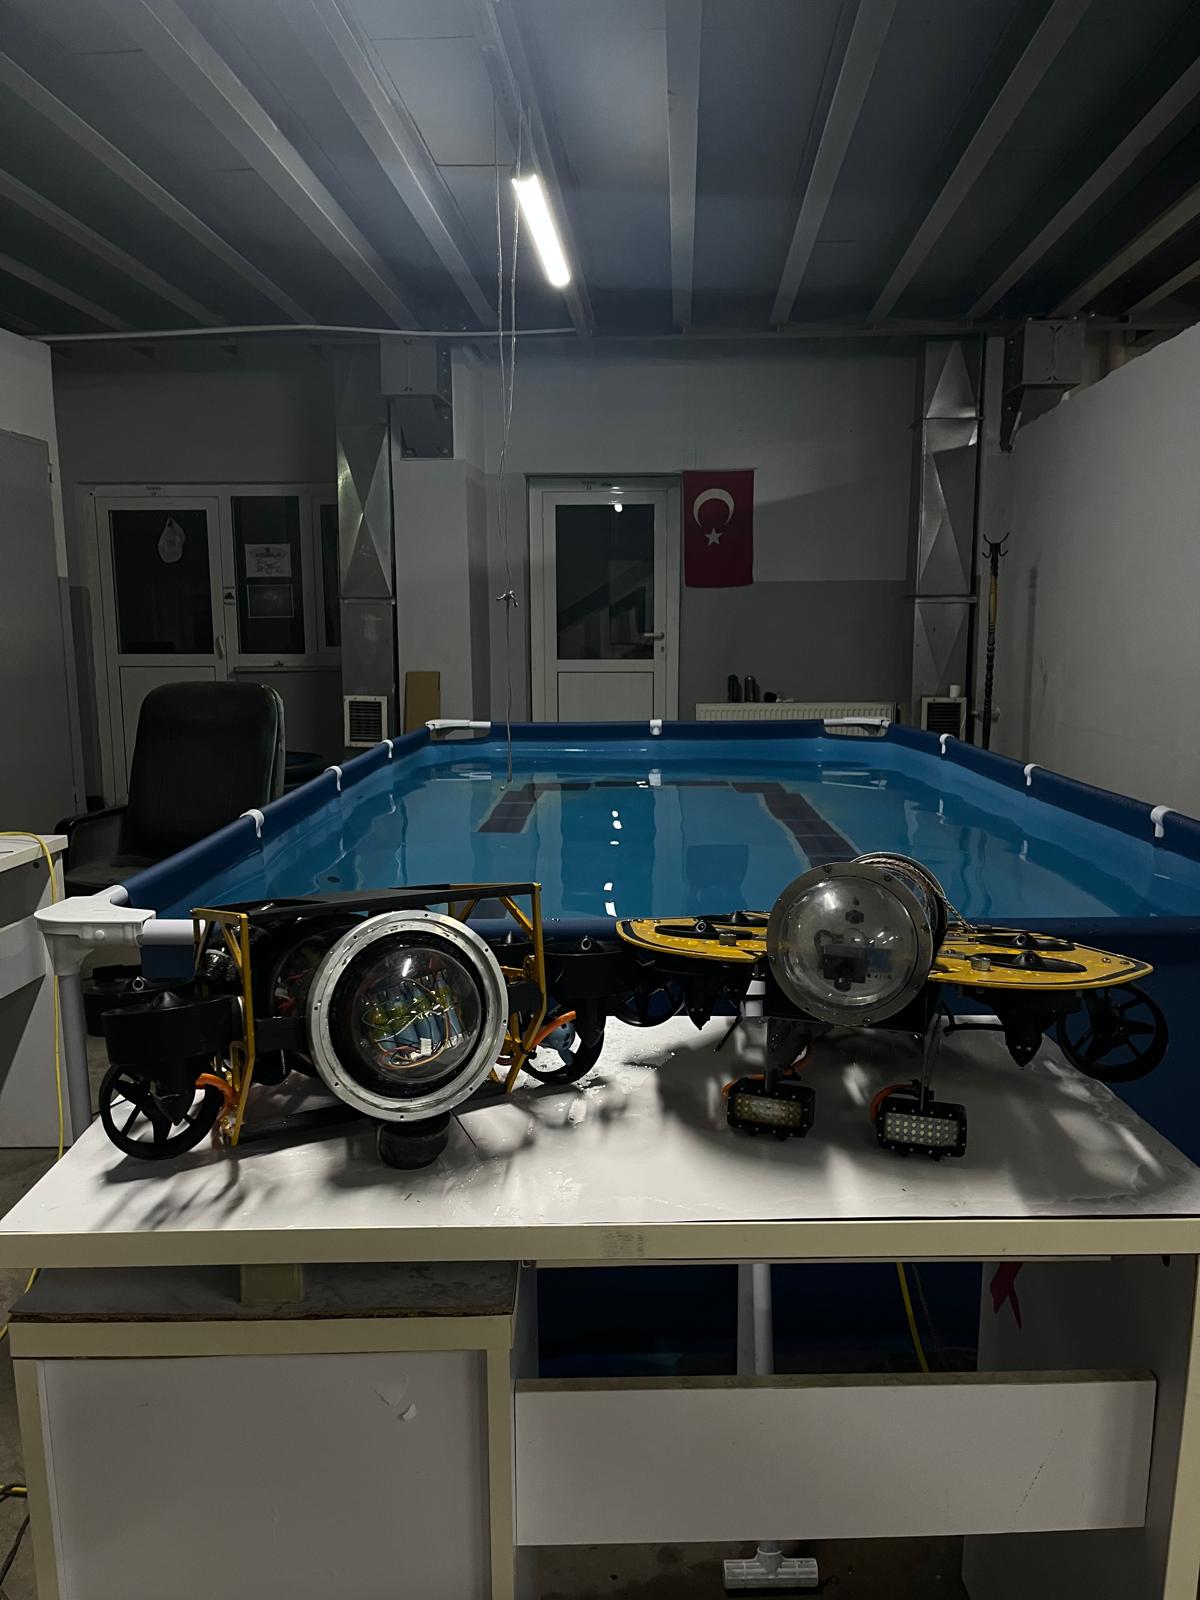
Derinlik sabitleme, yönelim kontrolü ve yatay hareket davranışları kontrollü havuz testleriyle ölçülüyor. Her testten alınan veriler PID parametrelerinin, motor komutlarının ve araç dengesinin bir sonraki iterasyonda iyileştirilmesi için kullanılıyor.

Deep Dive Dynamics havuz testi
GÖREV TESTLERİ

RoboSub Görev Zincirleri

Deep Dive Dynamics · 2026/2027

Gate, Avoid Debris, Torpedo ve başlangıç kapısına dönüş gibi görevleri tek tek doğruladıktan sonra görevleri ardışık senaryolarda birleştiriyoruz. Böylece yalnızca tek bir algoritmanın değil, aracın bütün otonom görev zincirinin güvenilirliğini ölçüyoruz.

Görev testi fotoğrafı / videosu